Coquille de Murex.
Deux Scans successifs avec déplacements de 3 centimètres.On voit parfaitement le relief de la coquille.
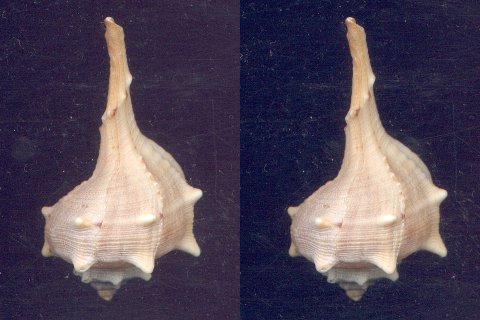
On distingue la poussière déposée sur la feuille transparente.
Elle apparaît au premier plan, en avant de la coquille.
On peut la choisir entre plusieurs valeurs, 150, 300, 600, 1200 dpi (dot per inch).
Les Scanners à plat munis de capteurs CCD travaillent ligne après ligne, la ligne
étant déplacée longitudinalement grâce à un moteur pas à pas. Le décalage des lignes
donne la résolution longitudinale.
La ligne est découpée en points par le capteur CCD, ce qui donne la résolution transversale.
Pour une résolution du Scanner de 1200 points par pouce, la largeur du pixel est de 25,4/1200 = 0,0217 millimètres, soit une valeur voisine de 20 microns.
Mais il s'avère que tous les points de la ligne ne sont pas vus sous le même angle.
On peut le constater en scannant un objet assez épais. Si on le déplace latéralement et qu'on recommence la numérisation, l'image obtenue n'est pas la même. La perspective de l'objet est différente.
out se passe comme si on avait effectué deux photos de l'objet en déplaçant un peu l'appareil de prise de vue. Et en associant ces deux images, on peut donc obtenir un couple d'images stéréoscopiques.
En posant l'objet sur une feuille de rhodoïd transparente, on peut facilement le déplacer latéralement sans le toucher, donc sans risque de le faire tourner ou de le faire basculer. Et en laissant la feuille en appui sur le bord du cadre de la vitre du scanner, on obtient un décalage transversal.
L'inconvénient de cette technique, c'est que la feuille attire des poussières qu'il faut gommer ensuite avec un logiciel de traitement d'image approprié. Les points correspondants apparaîtront sur les deux images et matérialiseront le premier plan si on ne les efface pas.
Il peut également y avoir des grains de poussière collés sur la vitre du Scanner. Mais eux ne seront pas corrélés sur les deux images. Ils seront déplacés d'une image à l'autre de la valeur du décalage de l'objet. Il faudra aussi les éliminer.
Voici un exemple avant traitement, mettant en évidence ces différents phénomènes.
L'objet utilisé est un coquillage marin, un Murex, hérissé de fortes épines.
On distingue la poussière déposée sur la feuille transparente.
Elle apparaît au premier plan, en avant de la coquille.
Tout se passe comme si on avait photographié l'objet depuis deux points de vues différents. Pourtant, il est resté parfaitement posé à plat sur la vitre du scanner. Il n'a subi aucune rotation.
Et voici un autre exemple après masquage de l'arrière plan et élimination des poussières résiduelles. Si vous en voyez encore, essayez plutôt d'essuyer votre écran...
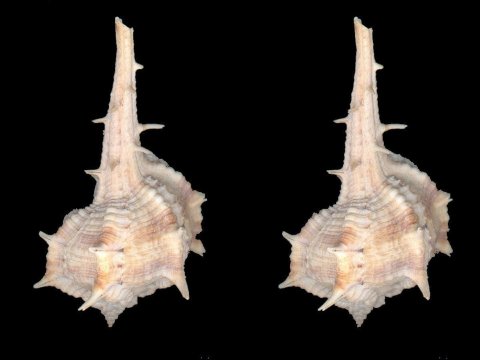
Les poussières situées devant la coquille ont été effacées.
Et l'arrière plan a été éliminé avec un masque et remplacé par du noir.
Et voici l'anaglyphe correspondant à ce couple stéréoscopique.
La "fenêtre stéréo" est placée exactement dans le plan de l'écran.
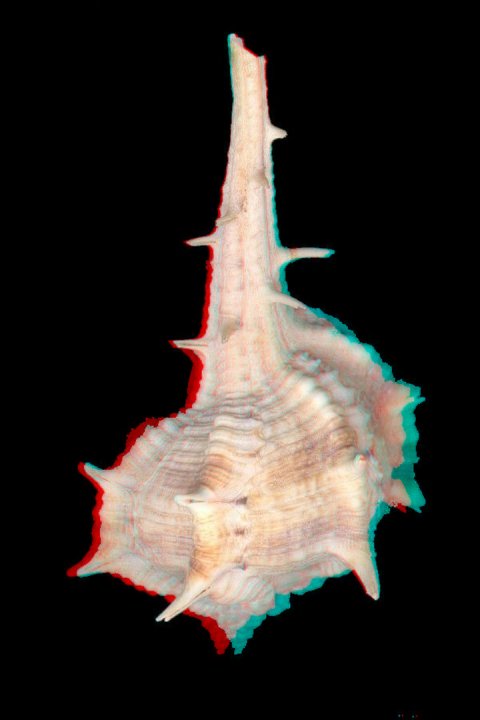
Les épines semblent posées juste à l'arrière de l'écran.
Placer le curseur devant pour mieux les mettre en évidence.
Il est intéressant d'essayer de quantifier ce phénomène de changement de perspective. On peut se poser plusieurs questions :
Pour cela, il faut poser sur la vitre du scanner un objet épais de référence dont on connaisse la taille et dont l'aspect change selon qu'on le regarde de face ou en biais.
On peut utiliser un simple cube opaque dont on verra une des faces latérales. Mais le résultat est encore plus spectaculaire avec un cube transparent.
Toutefois, il faut pouvoir distinguer la face proche de la face éloignée. Cela est possible en marquant la face la plus éloignée de la vitre du scanner ou en posant en son centre un petit objet qui sera visible par transparence, par exemple une petite pièce de monnaie.
Scan d'un Cube de Plexiglas transparent de 3 cm. d'arêtes.
Suite de Scans successifs avec déplacements du cube tous les 3 centimètres.
Largeur totale du scan : 2542 pixels pour 300 dpi, soit 21,522 centimètres.
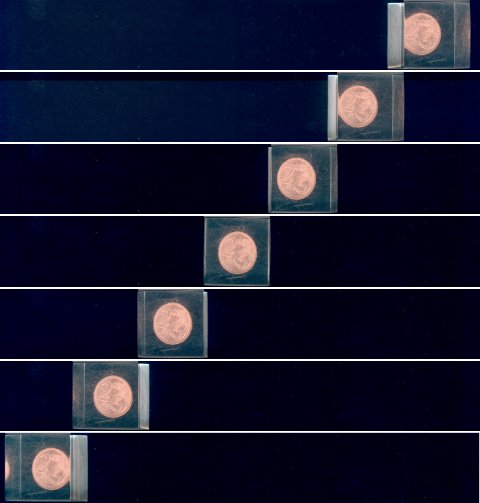
Une pièce de 2 centimes d'euros est placée sur le cube.
Elle est vue par transparence
au travers du cube.
Elle se reflète sur la face qui est vue par transparence.
Lorsque le cube est placé sur l'axe du Scanner, il est vu exactement de face et on ne voit pratiquement pas les deux faces latérales.
Mais on les voit lorsqu'il est loin du centre du Scanner, et cela d'autant plus que le cube est plus éloigné de l'axe central.
La pièce de monnaie est placée sur la face la plus éloignée de la vitre du Scanner. Elle est centrée sur cette face, ce qui permet de l'identifier facilement, et de plus elle donne l'échelle.
On peut remarquer que les arêtes supérieures et inférieures restent parallèles. Il n'y aucune déformation "en trapèze". C'est un avantage par rapport à la solution consistant à faire légèrement pivoter l'objet devant la vitre du Scanner avec un support basculant.
Un autre avantage est que la translation peut être effectuée très simplement, alors que le pivotement de l'objet nécessite la réalisation d'un support complexe.
Le Cube et la pièce de 0,02 euros en 3 dimensions.
La pièce est sur la face arrière et vue à travers la face avant.
Images stéréo pour deux déplacements successifs.
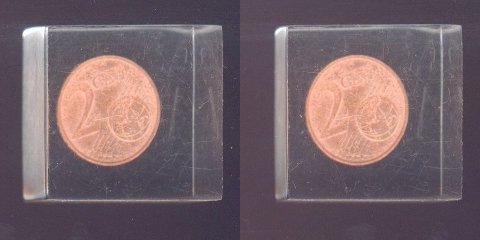
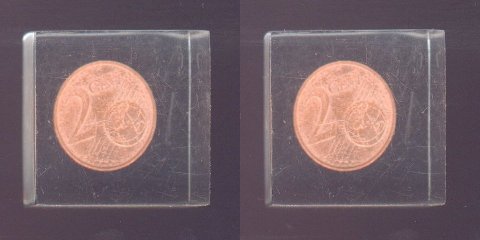
Le cube est décalé de 3 cm. entre chacune des deux vues.
La face visible en direct est la face claire située à gauche.
La face de droite est vue par transparence à travers le cube.
A partir de ces mesures en pixels, il est facile d'évaluer la distance du point de vue en pixels à l'aide d'une simple règle de trois.
Connaissant la résolution utilisée pour la numérisation, il est facile de convertir ces longueurs en millimètre.
Par exemple, à la résolution de 300 dpi, un pixel correspond à : 2,54/300 = 0,00847 mm.
Inversement, l'arête du cube qui fait 3 cm donnera une image de 3*300/2,54 = 354 pixels.
Pour situer l'axe avec précision, il suffit de placer le cube dans des positions symétriques par rapport à l'axe du scanner et de prendre la moyenne des mesures de leur position. Des graduations situées tous les centimètres sur le rebord du cadre de la vitre facilitent ce positionnement.
Les faces AF ou D'G' son vues par transparence, on doit les ignorer.
Les faces CG et B'F' sont vue directement : on mesure position et largeur.
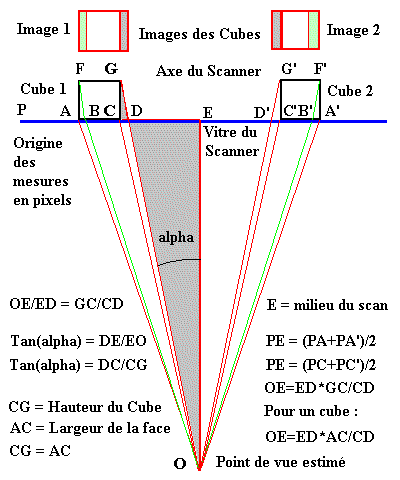
Il est nécessaire de faire le calcul pour plusieurs positions du cube.
Les rayons OBF et OB'F' sont brisés à cause de la réfraction dans le bloc de Plexiglas.
On ne doit donc pas tenir compte des points B et B' lors des calculs
| Décalages | -3 | -2 | -1 | 0- | 0+ | 1 | 2 | 3 |
| A ou A' | 30 | 384 | 728 | 1080 | 1431 | 1789 | 2139 | 2490 |
| C ou C' | 378 | 733 | 1078 | 1420 | 1091 | 1438 | 1790 | 2142 |
| D ou D' | 471 | 790 | 1100 | 1431 | 1080 | 1418 | 1735 | 2051 |
| l = CD | 93 | 57 | 21 | 11 | 11 | 20 | 55 | 91 |
| L = AC | 348 | 348 | 350 | 341 | 341 | 341 | 349 | 348 |
| l/L | 0,2672 | 0,1638 | 0,0600 | 0,0323 | 0,0323 | 0,0586 | 0,157 | 0,2615 |
| Alpha | 14,962 | 9,302 | 4,434 | 0,032 | 0,032 | 3,357 | .8,955 | 14,654 |
| CG = AC | 800 | . | . | . | . | . | . | . |
| Distance en pixels | 2994 | 2937 | 2850 | . | . | . | . | . |
| Distance en cm | 25,345 | 24,863 | 24,13 | . | . | . | . | . |
Les valeurs entre parenthèse correspondent aux faces vues par transparence et ne sont pas prises en compte pour les calculs. Les rayons traversent le plexiglas et sont déviés.
Il est facile de mesurer le décalage angulaire en fonction du décalage latéral. Il suffit de mesurer la taille de l'image des faces latérales et de la comparer à la taille de l'arête du cube.
Après calculs, je trouve un décalage angulaire voisin de 2 degrés pour un décalage latéral de 3 centimètres par rapport à l'axe du Scanner.
Ce décalage angulaire varie proportionnellement au décalage latéral. Il sera de 4 degrés pour un décalage latéral de 6 cm, de 6 degrés pour 9 cm.
Tout se passe comme si les images étaient prises de biais, mais sans distorsion, en décalant l'appareil de prise de vue, mais sans le faire pivoter.
Le résultat peut évidemment varier d'un Scanner à l'autre.
Un décalage angulaire de 2 degré est en général considéré comme satisfaisant la "règle du trentième" stipulant que "a Base de prise de vue ne doit pas être supérieure au 1/30 de la distance au premier plan."
Dans le cas du Scanner, la valeur de "base de prise de vue" sera prise égale à la valeur du décalage transversal de l'objet placé sur la vitre.
La valeur de 2 degrés est celle correspondant à la limite au-delà de laquelle les images gauches et droites cessent de pouvoir être fusionnées et paraissent dédoublées par "diplopie".
Cette valeur de 2 degrés permet de calculer une limite de la valeur de la "base de prise" de vue B en fonction de la distance du premier plan D1 et la distance de l'arrière plan D2 lorsqu'on effectue deux vues en décalant l'appareil de photo latéralement. On obtient la formule générale :
| B = (D1*D2)/(30(D2-D1)) |
En supposant l'arrière plan à l'infini, on retrouve la "règle du trentième" :
| B = D1/30 |
Mais lorsque l'arrière plan est proche, on peut augmenter la base de prise de vue.
On peut aussi en déduire le décalage angulaire maximal de l'axe optique de l'appareil lorsqu'on opère en faisant aussi pivoter l'appareil de prise de vue.
Et on retrouve également que ce décalage angulaire maximum de l'axe optique est encore égal à 2 degrés uniquement lorsque l'arrière plan est à l'infini.
Mais si l'arrière plan est proche, on peut encore dépasser cette valeur.
Mais de plus, la valeur de 2 degrés au-delà de laquelle les images stéréo deviennent pénibles à regarder se réfère à notre champ visuel. Elle suppose qu'on observe les images des objets sous le même angle que celui avec lequel ils auraient été vus lors de la prise de vue.
C'est le cas lorsqu'on prend des diapositives avec un objectif de focale "normale" égale à 50 mm. et qu'on observe les images avec des visionneuses pour diapositives dont les oculaires font également 50 mm de focale.
Lors de l'examen d'un couple d'images stéréo, c'est le décalage angulaire des points de l'image observée qui doit être pris en considération, et non le décalage angulaire des points de l'objet au moment de la prise de vue.
En observant les mêmes images de plus loin, on réduit le décalage angulaire entre les points les plus proches et les plus éloignés.
Il faut donc encore tenir compte du grandissement de l'image pour déterminer la valeur maximale du décalage angulaire supportable.
Pour mettre en évidence la déviation des rayons, j'ai placé un second cube contre le premier en le décalant, de manière à ce qu'on puisse apercevoir simultanément la face vue par transparence sur le premier cube et la face en vue directe sur le second.
Les cubes sont décalés de 2 cm entre chacune des deux vues.
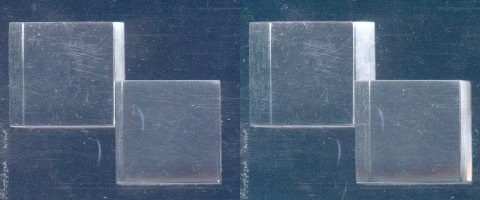
La face visible par transparence est facilement identifiable.
Les mesures de largeur donnent respectivement 24 et 36 pixels pour l'image gauche et 50 et 75 pixels pour l'image droite, ce qui donne un indice de réfraction de 1,5 pour le plexiglas, en accord avec la valeur usuelle comprise entre 1,48 et 1,5.
