La valeur limite de 2 degrés est proposée par David HUBEL qui a obtenu en 1981 avec Torsten WIESEL le prix Nobel de Médecine et de Physiologie pour ses travaux sur la vision.
Ce résultat s'applique d’abord à la "vision binoculaire" en tenant compte de l'écartement moyen des yeux, environ 6,4 centimètres, qui définit la "base oculaire" ou "base naturelle".
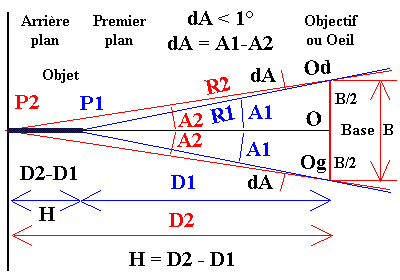
Il permet de déterminer, par exemple, à quelle distance minimale D1 on peut examiner confortablement un objet de dimension axiale H = D2 - D1 donnée, ou bien déterminer la dimension axiale maximale H d'un objet dont le point le plus proche P1 serait situé à une distance D1 imposée. Et on peut aussi chercher à quelle distance D1 un objet sera vu confortablement en relief si l'arrière-plan P2 est à l'infini.
Mais on peut également utiliser ce raisonnement en photographie stéréoscopique pour déterminer la valeur maximale de la "base de prise de vue" B en "visée parallèle", distance entre les deux objectifs Og et Od mesurée perpendiculairement à la direction de visée.
On peut d'abord considérer le cas de la "visionneuse orthostéréoscopique" pour diapositives dont les oculaires ont une distance focale F2 identique au tirage T1 des objectifs des appareils de prise de vue 24x36, par exemple 50 millimètres pour un objectif "normal" réglé à l'infini. Les images sont observées avec un espacement interoculaire égal à la "base naturelle", l'écartement entre nos deux pupilles, voisin de 64 mm, et la "base de prise de vue", l'écartement des objectifs, est supposée identique.
On peut ensuite envisager le cas où ces paramètres ont des valeurs différentes, par exemple le cas ou la "base de prise de vue" B a une valeur différente, mais où le grossissement angulaire reste égal à l'unité. C'est le cas de diapositives prises en hyper-stéréo stéréo avec une focale de 50 mm et avec une "base de prise de vue" plus grande que la "base naturelle", mais observées avec la même visionneuse stéréoscopique de focale 50 mm.
Ensuite, il faut considérer le cas des prises de vues avec un téléobjectif ou un objectif grand angulaire, ou l'observation avec une visionneuse munie d'oculaires de focale différente.
On peut enfin généraliser ce résultat au cas où on observe, non les diapositives originales, mais des agrandissements sur papier ou sur écran d'ordinateur, avec ou sans optique, en vision parallèle ou croisée, ou avec un réseau lenticulaire, ou même en projection sur grand écran, avec des filtres colorés ou des filtres polarisants.
Le premier plan P1 de l'objet de dimension axiale H est situé à la distance : D1 = D2 - H.
Selon la forme de l'objet et la direction de la ligne de visée moyenne, horizontale ou verticale, la valeur de H représente sa longueur, son épaisseur, sa hauteur, son altitude ou sa profondeur.
C'est la "profondeur de relief" de la scènescène ou de l’objet ou, plus simplement, son "relief".
C'est le cas pour une statue ou un personnage placé devant une façade, ou pour un bas-relief, lors d'une visée à l'horizontale.
C'est aussi le cas d'un petit objet posé sur une table, lors d'une prise de vue verticale, par exemple pour une macro-photo.
C'est encore le cas d'une sommet montagneux émergeant d'une plaine ou bien d'une vallée encaissée dans un plateau lors d'une prise de vue stéréo satellitaire.
On peut aussi utiliser ce raisonnement dans le cas particulier où l'arrière plan P2 est très éloigné ou pratiquement situé situé à l'infini.
La réalisation de bonnes photos stéréoscopiques nécessite de satisfaire à certaines conditions de prises de vue conduisant à une image stéréo dont le relief n’est ni trop faible, sans grande profondeur, ni trop fort, avec des disparités angulaires entraînant le risque de diplopie.
L’expérience montre qu’on ne peut pas prendre n’importe quelle valeur pour la base de prise de vue.
Si on la diminue trop, l’image stéréoscopique finit par manquer de profondeur, de relief.
Si on l’augmente trop, son relief augmente, mais à partir d’une certaine valeur maximale, l’image stéréo devient pénible à regarder, certains détails apparaissant dédoublés.
En plus du choix du sujet et de son cadrage, problèmes communs à tous les photographes, et celui du choix de la "fenêtre", tout l’art du stéréo photographe consiste à trouver le meilleurs compromis entre une valeur minimale et une valeur maximale de la base de prise de vue.
Les points de vue "gauche" Og et "droit" Od sont écartés de la distance B, la base naturelle dans le cas de nos deux yeux, la base de prise de vue dans le cas des objectifs photographiques, qu'il s'agisse d'un appareil stéréo à deux objectifs, de deux appareils mono objectif placés côte à côte et synchronisés ou d'un simple appareil mono-objectif déplacé transversalement entre les deux prises de vues.
La droite OgOd définit la "Ligne de base". La perpendiculaire au centre O de OgOd dirigée vers le point visé au premier plan P1 définit la "Ligne de visée moyenne". Ces deux droites Ox et Oy définissent le "Plan de visée".
La figure représente le cas des points P1 et P2 alignés dans la direction moyenne de visée, perpendiculaire en son centre O à la base OgOd. Les axes de visée ne sont pas représentés, mais sont supposés être parallèles, de sortes que les "plans films" sont coplanaires, ou bien converger, par exemple vers le point P1, comme les axes optiques des deux yeux, ce qui change les directions angulaires, mais pas les écarts de directions angulaires.
La parallaxe angulaire est l’angle sous lequel on voit la base depuis le point visé. Il est commode d'estimer les valeurs des demi-parallaxes angulaires A1 et A2 des points P1 et P2 par rapport à la ligne de visée moyenne.
Le point le plus proche P1 situé à D1 de la "ligne de base" est vu sous l'angle 2*A1.
Le point le plus éloigné P2 situé à D2 de la "ligne de base" est vu sous l'angle 2*A2.
L'écart de parallaxe angulaire vaut : 2*A2 - 2*A1 = 2*(A2-A1) et est noté : 2*dA.
L'angle dA ou demi écart de parallaxe angulaire est l'angle sous lequel on voit le segment P1P2 de longueur H = D2 - D1 depuis l'un ou l'autre des deux points de vue Og et Od.
Les points P1 et P2 sont vus avec les parallaxes 2*A1 et 2*A2.
On a les deux relations :
B = 2*D1*tan(A1)
B = 2*D2*tan(A2)
On en déduit les égalités : B/2 = D1*tan(A1) = D2*tan(A2)
On peut écrire : A1 = (A2+dA) avec : dA = (A1-A2)
L'écart de parallaxe angulaire est égal à : 2*dA.
D’après HUBEL, pour éviter la diplopie, on doit avoir : 2*dA < 2 degré, soit : dA < 1 degré
Mais : tan(A1) = tan(A2+dA) = ( tan(A2) + tan(dA) ) / ( 1 - tan(A2)*tan(dA) )
D'où : D1*( tan(A2) + tan(dA) ) / ( 1 - tan(A2)*tan(dA) ) = D2*tan(A2)
Posons : X = tan(A2) et : T = tan(dA)
On en tire : D1*X + D1*T = D2*X - D2*T*X2
Soit : D2*T*X2 - (D2-D1)*X + D1*T = 0.
On obtient, en remplaçant (D2-D1) par H et en divisant par T :
| D2*X2 - (H/T)*X + D1 = 0. |
C'est une équation du second degré en X dont les deux racines sont :
X = ( H/T +- sqrt( (H/T)2 - 4*D2*D1 ) ) / (2*D2)
Remarquons que le dénominateur est égal à : 2*D2
Or : X = tan(A2) et : B = 2*D2*tan(A2)
d'où : B = 2*D2*X
D'où finalement, après multiplication par 2*D2 supposé fini et évidemment non nul :
B = H/T +- sqrt( (H/T)2 - 4*D1*D2 )
On obtient théoriquement deux solutions.
On ne retiendra que la racine obtenue avec le signe "-".
On peut justifier ce choix en rappelant qu’on cherche une valeur maximale pour la valeur de la base de prise de vue, ce qui conduit à ne retenir que la valeur la plus faible.
On verra plus loin a quoi correspond l’autre racine.
On en déduit la Formule générale de Calcul de la Valeur maximale de la Base de prise de vue :
| B = H/T - sqrt( (H/T)2 - 4.*D1*D2 ) |
avec :
B = Valeur limite maximale de la Base de Prise de vue.D1 = Distance du premier plan P1 à la ligne de base OgOd
D2 = Distance de l'arrière plan P2 à la ligne de base OgOdH = D2 - D1 : Etendue axiale P1P2 de la scène ou de l'objet ou profondeur de relief.
T = tan(dA)
dA = angle sous lequel on voit le segment P1P2 depuis un des deux points de vue Og ou Od.
dA < 1 degré : Limite du demi écart de parallaxe angulaire provoquant la diplopie.
T < 0,017455
Notons que le coefficient T est sans dimension et que la formule est homogène.
On peut donc multiplier ou diviser les termes D1, D2 et H = D2-D1 par un même coefficient numérique : le résultat B sera multiplié ou divisé par le même coefficient.
On cherche à photographier en stéréo avec deux appareils d'axes optiques parallèles un objet dont le premier plan est situé en P1 à la distance D1 et le dernier plan en P2 à la distance D2 de la ligne de base sur laquelle seront situés les deux objectifs Og et Od.
On cherche à placer les points de vue Og et Od de manière à ce que le demi écart de parallaxe angulaire entre P1 et P2 ne dépasse pas une valeur angulaire dA donnée.
Même chose si on déplace latéralement un appareil mono objectif.
La valeur maximale pour le demi écart de parallaxe dA, correspondant au risque d'apparition de la diplopie, est de l'ordre de 1 degré.
Or, le calcul de la base de prise de vue B donne deux solutions possibles B1 et B2.
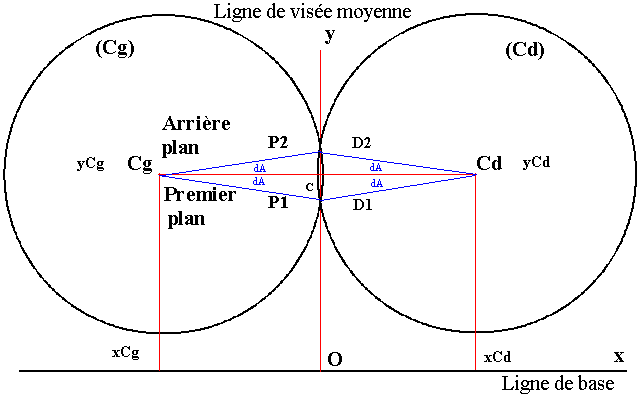
Ce résultat est illustré sur la figure ci-dessous tracée dans le plan de visée.
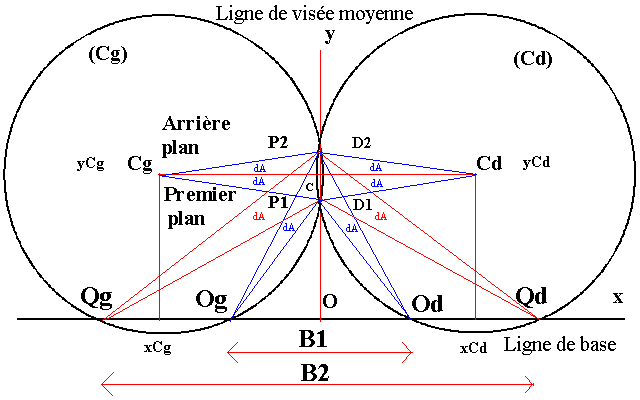
Les deux cercles (Cg) et (Cd) de même rayon sont les lieux géométriques des points d'où on voit le segment P1P2 sous le même angle inscrit dA. C'est la "propriété de Thalès".
Ces deux cercles de centre Cg et Cd recoupent la ligne de base en 4 points, correspondant aux deux couples de solutions B1 = OgOd et B2 = QgQd.
Bien que ces deux solutions, B1 = OgOd et B2 = QgQd, soient théoriquement équivalentes, seule la première, B1, celle donnant la valeur maximale de base de prise de vue la plus faible, doit être prise en considération.
L'autre solution, B2, entraîne un écartement des appareils de prise de vue incompatible avec une observation stéréoscopique, l'objet étant toujours vu sous un petit angle, mais "de côté".
De P à l'intérieur des deux cercles, le segment P1P2 est vu sous un angle plus grand que dA.De P à l'extérieur des deux cercles, le segment P1P2 est vu sous un angle plus petit que dA.
C'est le cas de tous les points situés sur la ligne de base entre Og et Od et la valeur B1 pour la base de prise de vue est un maximum.
Sur cette figure, les deux solutions B1 et B2 pour la valeur de la base de prise de vue B paraissent assez proches, mais la valeur de l'angle dA a été fortement exagérée.
N’oublions pas que par hypothèse, dA ne devrait pas dépasser 1 degré.
La dimension axiale H de l'objet devrait être beaucoup plus faible, et sa distance D1 au plan de prise de vue beaucoup plus grande et B2 serait souvent beaucoup plus grand que B1.
Mais dans ce cas, le rayon des cercles serait beaucoup plus grand et il serait impossible de les dessiner.
Notons C le milieu de P1P2, aligné avec Cg et Cd, les centres des deux cercles (Cg) et (Cd) d'où le segment P1P2 est vu sous l'angle dA.
L'ordonnée du point C est égale à : yC = (D1+D2)/2
Il est facile d'obtenir les coordonnées des centres Cg et de Cd, sachant que l'angle au centre sous lequel est vu le segment P1P2 est égal au double de l'angle inscrit sous lequel ce segment est vu d'un point du cercle. C’est la propriété de Thalès. Cet angle étant égal à dA, son double est égal à 2*dA, comme aurait dit Monsieur de La PALISSE.
Dans le triangle rectangle CdCP2,l'hypoténuse CP2 est égale au rayon rCd du cercle (Cd).
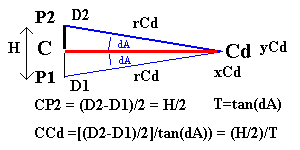
Le petit côté CP2 du triangle rectangle CdCP2 est égal à : (D2-D1)/2 = H/2
L'angle opposé au petit côté CP2 est égal à la demi parallaxe angulaire dA.
On a donc : CP2 = CCd*tan(dA)
Le grand côté CCd du triangle rectangle CdCP2 est donc égal à : CP2/tan(dA)
D’où : [ (D2-D1)/2 ] / tan(dA) = (H/2)/T
L'abscisse xCd et l'ordonnée yCd du Centre Cd du Cercle (Cd) sont faciles à déterminer :
xCd = [ (D2-D1)/2 ] / tan(dA) = (H/2)/T
yCd = yC = (D1+D2)/2
Le rayon rCd du cercle (Cd) s'en déduit facilement en faisant appel à Pythagore pour calculer l'hypoténuse CdP2 du triangle rectangle CdCP2 :
rCd2 = [ (H/2)/T ]2 + [ H/2 ]2
L'équation du Cercle (Cd) est de la forme :
(x - xCd)2 + (y - yCd)2 = rCd2
Les points situés sur l'axe des abscisses Ox s'obtiennent en faisant : y = 0
Leurs abscisses satisfont donc la relation :
(x - xCd)2 + yCd2 = rCd2
D'où :
x2 - 2*x*xCd + xCd2 + yCd2 = [ (H/2)/T ]2 + [ H/2 ]2
Soit, en développant :
x2 - 2*x*[ (H/2)/T ] + [ (H/2)/T ]2 + [ (D1+D2)/2 ]2 = [ (H/2)/T ]2 + [ H/2 ]2
En simplifiant, il reste :
x2 - x*[ H/T ] + [ (D1+D2)/2 ]2 = [ H/2 ]2
En remplaçant H par sa valeur (D2-D1) dans le membre de droite, on obtient :
x2 - x*[ H/T ] + [ (D1+D2)/2 ]2 = [ (D2-D1)/2 ]2
Remarquons que : [a+b]2 - [a-b]2 = a2 + 2ab + b2 - a2 + 2ab - b2 = 4ab
En développant les termes carrés, puis en les simplifiant, il reste :
| x2 - x*H/T + D1*D2 = 0 |
C'est une équation du second degré en x dont les deux racines sont :
x = ( H/T +- sqrt ( ( H/T )2 - 4*D1*D2 ) ) / 2
C'est l'abscisse du Centre Cd. L'abscisse de Cg en est l'opposé. Et B vaut le double.
On ne conserve que la racine obtenue avec le signe "-".
D'où la Formule générale de Calcul de la valeur maximale de la Base de Prise de Vues :
| B = H/T - sqrt( (H/T)2 - 4.*D1*D2 ) |
En mettant le terme H/T en facteur, on peut écrire la formule théorique de calcul de la valeur maximalede la base de prise de vue B sous la forme :
| B = (H/T) * [ 1 - sqrt( 1 - 4*D1*D2*(T/H)2 ) ] |
Pour éviter le risque de diplopie, le demi écart de parallaxe dA doit être inférieur à 1 degré.
Donc : T = tan(dA) doit être inférieur à : tan(1 degré) = 0,017455.
Par conséquent, T2 doit être inférieur à 0,0003 environ.
Supposons que les valeurs de distance axiale D1 et D2 soient voisines et que H soit petit devant D1 et D2.
Par exemple, supposons H = D2 - D1 de l'ordre de D2/10, soit : D2/H = 10.
On a alors : D1/H = (D2-H)/H = D2/H - 1 = 10 - 1 = 9.
Dans ces conditions D1*D2/H2 est de l'ordre de : 9*10 = 90.
Donc 4*D1*D2*(T/H)2 sera de l'ordre de 360*0,0003 = 0,108.
Cette valeur voisine de 0,1 est assez petite pour qu'on puisse considérer le terme sous le radical de la forme ( 1 - ε ) et le radical sera égal en première approximation à ( 1 - ε/2 ).
Par conséquent, le terme entre crochet sera tout simplement égal à ε/2.
On obtient donc la valeur approchée : B = (H/T) * [ 2*D1*D2*(T/H)2 ]
Soit, en simplifiant : B = 2*D1*D2*(T/H)
ce qui donne enfin comme valeur limite maximale approchée de la base de prise de vue :
| B = 2*T*D1*D2/(D2-D1) |
En remplaçant T par sa valeur limite maximale tan(1 degré) = 0,017455, on obtient :
| B = 0,0349*D1*D2/(D2-D1) |
D’où la valeur limite maximale approchée de la Base de prise de vue :
| B = (1/28,645)*D1*D2/(D2-D1) |
En supposant H =D2 – D1 petit devant D1 et D2, on obtient la formule approchée :
| B = (1/28,645)*D1*D2/(D2-D1) |
En pratique, le coefficient multiplicateur est habituellement arrondi par défaut à 1/30 :
| B = (1/30)*D1*D2/(D2-D1) |
Ou :
| B = (1/30)*D1*(D1+H)/H |
Cette formule simplifiée est bien connue des "stéréoscopistes" avertis. Elle revient à prendre 1,91 degrés au lieu de 2 degrés comme écart de parallaxe angulaire maximal.
On peut aussi écrire le résultat précédent sous la forme :
| B = D1*(D1+H)/(30*H) |
avec :
| H = D2 - D1 |
Par souci d'éloigner encore plus le risque de diplopie, il est parfois conseillé d'utiliser comme coefficient la valeur 1/50 = 2/100, valeur plus facile à retenir et donnant une formule encore plus simple à calculer numériquement :
| B = D1*(D1+H)/(50*H) |
Cela revient à prendre 1,15 degrés au lieu de 2 degrés comme écart de parallaxe angulaire maximal, ce qui représente une marge plus que confortable.
On peut encore mettre ce résultat sous la forme :
| B = 2*D1*(D1+H)/(100*H) |
Dans son "Traité Général de Stéréoscopie", E. COLARDEAU présente cette règle sous la forme :
| B = 2*e*(e+c)/(100*c) |
où c est la profondeur de relief et e la distance au premier plan.
"Règle du cinquantième" généralisée au cas où l'arrière plan P2 est à distance D2 finie.
Si la distance D2 de l'arrière-plan P2 est infinie, ou en tout cas très grande devant la distance D1 du premier plan P1, les directions de visée vers P2 deviennent parallèles.
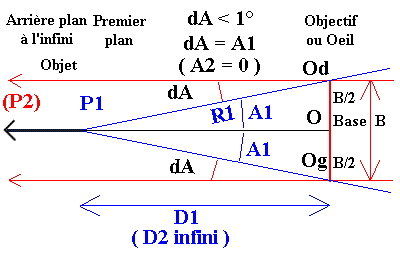
On a : A2 = 0 et comme : dA = A1 - A2 on obtient : dA = A1.
L'écart de parallaxe 2*dA devient alors égal à la parallaxe 2*A1 elle même.
On a toujours la relation : B/2 = D1*tan(A1)
Par conséquent, B = 2*D1*tan(dA) = 2*T*D1 avec T = tan(dA)
A la limite de la diplopie, on a : dA = 1 degré, et tan(dA) = 0,017455
D'où, dans le cas où l'arrière plan P2 est très éloigné ou situé à l'infini :
| B = 0,0349*D1 |
ou encore :
| B = D1/28,645 |
où B la valeur de la base de prise de vue et D1 est la distance du premier plan P1.
On doit noter aussi que la base de prise de vue maximale OgOd est vue dans ces conditions depuis le premier plan P1 exactement sous un angle de 2 degrés.
On peut retrouver facilement la valeur du coefficient numérique en assimilant la tangente à la valeur de l'angle exprimé en radian. Pour la valeur limite de l'angle dA de 1 degré, on obtient : tan(dA) = PI/180, et par conséquent on peut écrire, en première approximation :
| B = D1 * PI / 90 |
En pratique, le coefficient numérique placé au dénominateur est souvent arrondi par excès, ce qui abaisse un peu la limite supérieure pour la valeur de la base de prise de vue B, et on obtient :
| B = D1/30 |
"Règle du trentième restreinte" au cas où l'arrière plan P2 est éloigné ou situé à l'infini.
Le demi écart de parallaxe vaut : dA = atan(0,5/30) = atan(1/60) = 0,955 degrés.
Et la base B est vue du point visé P1 sous l'angle 2*dA voisin de 1,9 degrés.
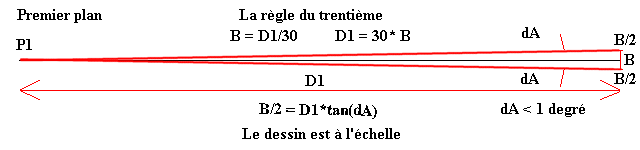
Quel que soit la distance de l’arrière plan, il est vu sans diplopie si on fixe le premier plan.
Dans le cas de la "base naturelle" ou "base oculaire", B = 0,064 mètres.
D'où : D1 = B / (2*T) = 0,064*28,45 = 1,833 mètres.
La "règle du trentième" donnerait : D1 = B / 30 = 0,064*30 = 1,92 mètres.
Cette valeur est arrondie en pratique à 2 mètres.
Quelle que soit la distance D2 de l’arrière plan P2, il sera vu sans diplopie.
B/2 = D1*tan(A1)
B/2 = D2*tan(A2)
avec :
A1 = A2 + dA
Supposons A1 assez faible pour qu'on puisse assimiler la valeur de la tangente à la mesure de l'angle exprimé en radians, en pratique, donc, inférieur à 0,1 radian.
Il en sera de même pour A2 = A1 - dA inférieur à A1.
On peut donc écrire, en première approximation, avec les angles exprimés en radians :
A1 = B/(2*D1)
A2 = B/(2*D2)
Par conséquent :
dA = A1 - A2 = B/(2*D1) - B/(2*D2) = (B/2)(1/D1 - 1/D2) = (B/2)*(D2-D1)/(D1*D2)
D'où :
| B = 2*dA*D1*D2/(D2-D1) |
avec : dA = 1 degré exprimé en radian, soit : 1*PI/180 = 0,017453 radians
D'où finalement :
| B = 0,0349*D1*D2/(D2-D1) |
ou :
| B = (1/28,648)*D1*D2/(D2-D1) |
C'est encore et toujours la même formule, à quelques décimales près.
Elle conduit à la règle du trentième généralisée si on remplace le coefficient par (1/30).
On a trouvé :
| B = (1/30)*D1*D2/(D2-D1) |
soit, en divisant par D2, plus grand que D1, donc non nul :
| B = (1/30)*D1*/(1-D1/D2) |
Si D2 tend vers l'infini, D1/D2 tend vers 0 et le dénominateur tend vers 1, d'où finalement :
| B = D1/30 |
Règle du trentième supposant que l'arrière plan est très éloigné ou situé à l'infini :
La valeur de 2 degrés pour la limite de l'écart de parallaxe angulaire entraînant la diplopie résulte d'une moyenne effectuée sur un grand nombre d'observateurs dont certains sont sans doute plus sensibles que d'autres.
il est prudent de prendre encore une marge, ce qui aboutit à la Règle du cinquantième restreinte au cas où l'arrière plan est très éloigné ou à l'infini :
| B = D1/50 |
Règle du cinquantième supposant que l'arrière plan est très éloigné ou situé à l'infini :
La "Règle du trentième généralisée" est d'habitude donnée sans démonstration, et j'espère avoir réussi à combler cette lacune en l’appuyant sur des bases solides.
Mais surtout, cette "Règle du trentième" est donnée sans limite de validité aucune, ce qui fait qu'appliquée à des objets de très faible épaisseur, elle donne des valeurs de base beaucoup trop grandes.
Prenons par exemple une pièce de monnaie photographiée en stéréo en macro-photo et posée à plat sur un support placé à D2 = 15 cm de la ligne de base.
Supposons que son épaisseur H = D2-D1 soit de 2 millimètres. On a donc : D1 = 15 - 0,2 = 14,8 cm.
La "Règle du trentième" donne pour la valeur de la base de prise de vue :
B = (1/30)*15*14,8/0,2 = 14,8/0,4 = 37 centimètres !
De toute évidence, cette valeur est beaucoup trop élevée.
Difficile d’avoir la pièce de monnaie bien cadrée sur les deux vues avec un tel décalage, à moins de faire converger les axes optiques, ce qui va provoquer une forte déformation en trapèze.
Essayons d'appliquer la formule générale théorique.
On a : H/T = 0,2/0,017455 = 11,458
et : (H/T)2 = 131,285
D'où : (H/T)2 - 4*D1*D2 = 131,285 - 4*15*14,8 = 131,28 - 888 = -756,7
Or ce terme apparaît sous un radical. Il faut beaucoup d'imagination pour calculer le résultat !
Manifestement,dans ce cas, la formule générale théorique est inapplicable.
Comme la "Règle du trentième" en est déduite moyennant quelques approximations, il y a de fortes chances pour qu’elle ne puisse pas s’appliquer.
Pour que le radical soit réel, il faut que le terme (H/T)2 - 4*D1*D2 soit positif.
Le lieu géométrique d'où on voit le segment P1P2 sous un angle égal à dA est constitué de deux cercles.
De l'intérieur des deux cercles, le segment P1P2 est vu sous un angle plus grand que dA.De l'extérieur des deux cercles, le segment P1P2 est vu sous un angle plus petit que dA.
Mais si la longueur H = D2-D1 du segment P1P2 est très petite devant (D1+D2)/2, moyenne des distances du premier plan P1 et de l'arrière plan P2, le rayon des cercles sera trop faible pour couper la "ligne de base" et de n'importe quel point de celle-ci, le segment P1P2 sera vu sous un angle inférieur à dA. Les solutions existent, mais elles sont "imaginaires".
Si dA est inférieur à la limite de 1 degré, on n'aura aucun risque de diplopie, quel que soit la valeur de l'écartement des objectifs sur la "ligne de base", et il faudra utiliser d'autres critères pour la choisir, comme le décalage exagéré du point visé lorsque les axes optiques sont parallèles ou la trop forte déformation en trapèze dans le cas de prises de vues à axes convergents.
Pour que les deux cercles (Cg) et (Cd) recoupent la ligne de base, il faut que leur rayon soit supérieur à la distance moyenne de l'objet à photographier, soit OC = (D1+D2)/2.
A la limite, lorsqu'il y a égalité, les deux cercles sont tangents à cette ligne de base.
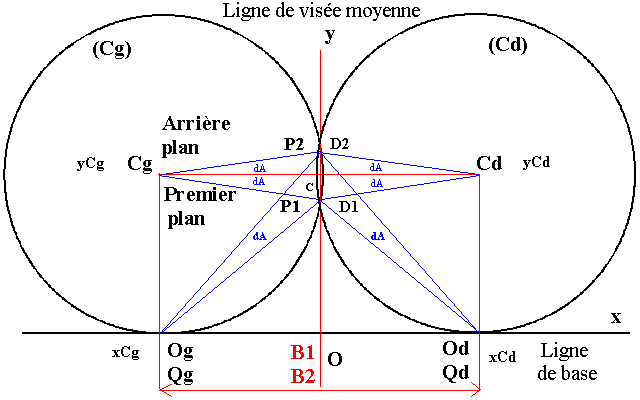
Dans ce cas très particulier, le rayon des deux cercles est égal à (D1+D2)/2 et B1 = B2 :
[ (H/2)/T ]2 + [ H/2 ]2 = [ (D1+D2)/2 ]2
soit : H2*[ 1/T2 + 1 ] = (D1+D2)2
D’où : (H/T)2 = (D1+D2)2 - H2 = (D1+D2)2 - (D2-D1)2 = 4*D1*D2
On a donc: (H/T)2 - 4*D1*D2 = 0 et le terme sous le radical est bien nul.
On avait trouvé : xCd = [ (D2-D1)/2 ] / tan(dA) = (H/2)/T
Il lui correspond bien la racine double : B = H/T
D'où : H*sqrt[ 1/T2 + 1 ] = D1 + D2
Lorsque les deux cercles sont tangent à la ligne de base, on a : H2*[ 1/T2 + 1 ] = (D1+D2)2
D'où on tire : H*sqrt[ 1/T2 + 1 ] = D1+D2
Considérons encore le cas limite de HUBEL où : T = tan(dA) = tan(1 degré) = 0,017455
Posons : S = sqrt[ 1/T2 + 1 ] = sqrt(1/0,0174552 + 1 ) = sqrt[3282,14 + 1] = 57,29
On a alors : H * S = D1 + D2 = 2*D1 + H = 2*D2-H
D'où :
D1 = H * (S-1)/2 = 28,149*H
D2 = H * (S+1)/2 = 29,149*H
et :
H = D1/28,149 soit : H/D1 = 0,0355
H = D2/29,149 soit : H/D2 = 0,0343
Si l’épaisseur H de l’objet est inférieure au trentième de la distance D1 au premier plan P1, l’écart de parallaxe angulaire sera toujours inférieur à 2 degré et il n’y aura jamais diplopie.
On peut encore écrire :
D1/D2 = 0,9657
D2/D1 = 1,0355
Comme le terme sous le radical est nul, on a tout simplement :
B = H/T = 57,28996*H d’où : B/H = 57,28996 et : H/B = T = tan(1 degré) = 0,017455
D’où encore, pour cette configuration très particulière :
B = 2,035*D1 ou : D1 = 0,491*B
B = 1,965*D2 ou : D2 = 0,509*B
Pour toute valeur de base de prise de vue différente de cette valeur, l'écart de parallaxe angulaire" sera toujours inférieur à la limite de 2 degrés entraînant le risque de diplopie.
La figure n'est pas tout à fait à l'échelle. Les points P1 et P2 devraient être situés beaucoup plus près. On peut les considérer en pratique comme confondus avec leur milieu C, et les deux cercles, déjà tangents à Ox, sont alors pratiquement tangents en ce point C à Oy.
On a donc : OOg = OOd = OC = D1 = D2 = D
Par conséquent, OgC et OdC sont perpendiculaires et on a tout simplement : B = 2*D.
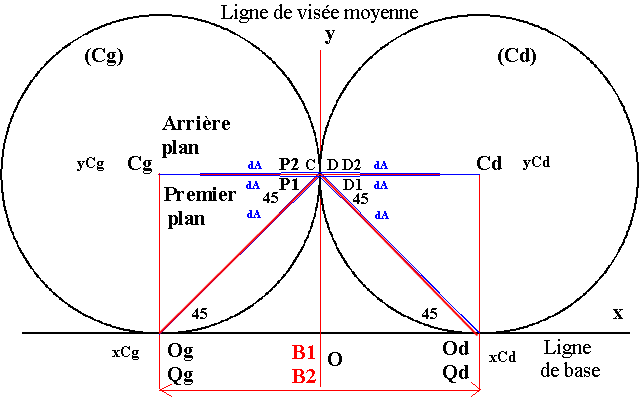
Cette configuration particulière est effectivement utilisée en photogrammétrie dans le cas où les deux axes de prise de vuesont perpendiculaires, ce qui simplifie les calculs de restitution.
Elle correspond au tracé d'une épure d'un objet avec une vue de face et une vue de côté.
On la retrouve également avec des logiciels de création d'avatars 3D auxquels il suffit de fournir une photo de face et une photo de profil pour reconstituer un visage en image de synthèse qu'on peut ensuite présenter en 3 dimensions sous n'importe quel angle.
C'est aussi une configuration qui peut être utilisée pour les photos aériennes et satellitaires.
Les axes de visées peuvent être parallèles, ce qui nécessite des objectifs grand angle, ou bien converger vers le point C, ce qui nécessite de faire basculer l'appareil de prise de vue.
L'altitude D du premier satellite SPOT est égale à 852 kilomètres, alors que les montagnes survolées ne font que quelques kilomètres par rapport aux plaines qui les bordent.
Les valeurs de base B proposée, relativement à l'altitude D, vont de 0,6 à plus de 1 :
| B/D | Relief | Angle ° | Base Km |
|---|---|---|---|
| 0,6 | faible | 33,4 | 511,2 |
| 0,8 | moyen | 43,6 | 681,6 |
| 1,0 | fort | 53,13 | 852,0 |
| 1,15 | possible | 59,8 | 979,8 |
Ces valeurs de base de prise de vue sont certes plus petites que la valeur extrême de 2*D qui correspond à deux visées à 90 degrés, mais l'angle entre les deux visées dépasse quand même 60 degrés...
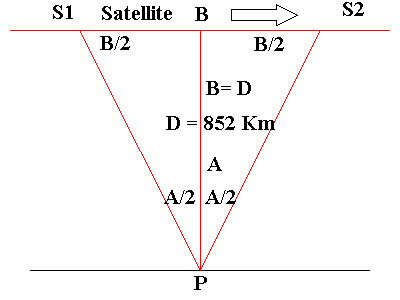
La profondeur du Grand Cañon du Colorado est de 1,6 Km, soit moins de 2 millièmes de l’altitude. A cette échelle, son relief ne peut pas être représenté sur cette figure !
Attention : la distance focale de l’appareil de prise de vue est très grande.
On n’est certainement pas dans les conditions orthostréoscopiques et le relief est amplifié, ce qui est le but recherché.
On doit donc avoir, au maximum :
4*D1*D2*(T/H)2 = 0,1
En remplaçant T = tan(A1) par sa valeur limite : T = tan(1 degré) = 0,017455, on obtient :
(D1/H)*(D2/H) = 82,0535
D'où, puisque D1 = D2 - H :
(D2/H - 1)*(D2/H) = 82,0535
D'où l'équation du second degré :
(D2/H)2 - (D2/H) - 82,0535 = 0
Les racines sont :
D2/H = [ 1 +- sqrt(1 + 4*82,0535) ] / 2 = [ 1 +- sqrt(1 + 328,214) ] / 2 = [ 1 +- 18,144 ] / 2
En ne retenant que la racine positive, on obtient :
D2/H = 9,5721 et : D2 = 9,5721 * H
ou :
H = D2/9,5721
et, puisque : D1/H = (D2-H)/H = D2/H - 1 :
D1/H = 8,5721 et D1 = 8,5721 *H
ou :
H = D1/8,5721
Ce sont des valeurs maximales pour D1/H et D2/H, et minimales pour H au delà desquelles l'approximation effectuée n'est plus valable.
Au-delà, la formule approchée ne semble plus acceptable.
On peut en déduire que si l’épaisseur H = D2 – D1 de l’objet est inférieure au dixième de la distance D2 à l’arrière plan P2, la "règle du trentième" n’est sans doute plus applicable.
Si : D2/H = 10, on a : D1/H = 9
Et comme : B = (1/30)*D1*(D2/H) = (1/30)*(D1/H)*D2 on pourra prendre : B = D1/3 ou : B= 0,3*D2.
Reprenons le cas d'un petit objet photographiée en stéréo en macro-photo et posée à plat sur un support placé à D2 = 15 cm de la ligne de base.
La "Règle du trentième généralisée" n'aura à être appliquée pour le calcul de la valeur maximale de la base de prise de vue que si la profondeur de relief H de l'objet est supérieure à D2/9,5721 = 15/9,5721 = 1,567 centimètres, soit 1,6 cm environ.
Pour cette valeur, l'écart de parallaxe angulaire sera juste de 2 degrés.
Et la valeur de la base sera : B = (1/30)*15*(15+1,567 )/1,567 = 5,286 cm.
Cette valeur est tout à fait acceptable, même si elle parait encore un peu élevée.
En tout cas, elle est bien plus faible que la valeur de 37 cm trouvée initialement en appliquant sans précaution la règle du trentième au cas d’un objet d’épaisseur bien plus faible.
Mais si l'objet a une profondeur de relief moindre, n'importe quelle base convient. Quel que soit la valeur de la base de prise de vue, l’objet sera vu sans diplopie.
Ce serait le cas pour une pièce de monnaie ou d’un médaillon peu épais.
Il faudra tenir compte d'autres paramètres pour la choisir, en particulier les dimensions transversales de l'objet.
Et l’impression de relief en conditions orthostéréoscopiques restera faible puisque l’écart de parallaxe angulaire sera alors inférieur à la limite de 2 degrés.
Si l’objet était d’épaisseur supérieure à l’épaisseur minimale, il faudrait réduire la base.
Par exemple, pour H = D2 – D1 = 3 cm et toujours D2 = 15 cm, soit D1 = 12 cm, on obtient :
B = (1/30)*D1*D2/H = (1/30)*12*15/3 = 2 cm.
Et si on plaçait l’arrière plan à 30 centimètres au lieu de 15 ? Inutile de refaire les calculs, il suffit de tout multiplier par deux, ce qui donnerait 3,1 cm pour la valeur de l’épaisseur minimale de l’objet et 10,6 cm pour la valeur de la base de prise de vue.
Cela suppose que la valeur de l’angle A1 est au maximum de 0,1 radian, soit 5,73 degrés environ.
Pour cette valeur, on a donc, en première approximation : tan(A1) = 0,1
Or : B/2 = D1*tan(A1) d'où : B/2 = 0,1*D1 soit : B = 0,2*D1 ou :
| B = D1/5 |
On en déduit la limite minimale pour la distance du premier plan P1 :
| D1 = 5*B |
Mais on a aussi, d'après la "Règle du trentième" : B = (1/30)*D1*D2/(D2-D1)
Soit : 1/(30*B) = 1/D1 - 1/D2
Comme : D1 = 5*B, on peut écrire : 1/(30*B) = 1/(5*B) - 1/D2
Soit : 1/D2 = 1/(5*B) - 1/(30*B) = (6 - 1)/(30*B) = 5/(30*B) = 1/(6*B)
Et par conséquent :
| B = D2/6 |
ou :
| D2 = 6*B |
Et par conséquent :
| H = D2 - D1 = B |
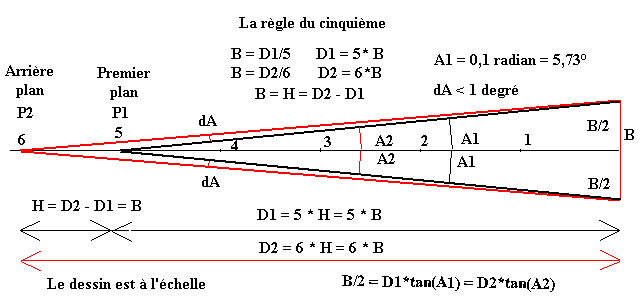
Le résultat précédent est inattendu inattendu et assez contraignant, car il conduit à une profondeur de relief au plus égale à la valeur de la base de prise de vue.
Mais il résulte de la trop faible distance du premier plan : D1 = 5 * B ou D1/B = 5
On peut chercher à évaluer D2 et H pour des valeurs du rapport D1/B supérieures à 5.
Le tableau suivant donne les valeurs de profondeurs de relief pour diverses valeurs du rapport D1/B ou du rapport D2/B obtenues en utilisant la règle du trentième :
B = (1/30)*D1*D2/(D2-D1) d’où : B*(D2-D1)/(D1*D2) = 1/30 et : B/D1 – B/D2 = 1/30
On peut noter que 30 = 1*2*3*5. D’où une série de valeurs simples pour le rapport D1/B :
| D1/B | D2/B | H/B | A1 ° | A2 ° |
|---|---|---|---|---|
| 5 | 6 | 1 | 5,710 | 4,763 |
| 6 | 7,5 | 1,5 | 4,763 | 3,814 |
| 7,5 | 10 | 2,5 | 3,814 | 2,862 |
| 10 | 15 | 5 | 2,862 | 1,909 |
| 12 | 20 | 8 | 2,386 | 1,432 |
| 15 | 30 | 15 | 1,909 | 0,955 |
| 18 | 45 | 27 | 1,591 | 0,636 |
| 20 | 60 | 40 | 1,432 | 0,477 |
| 21 | 70 | 49 | 1,364 | 0,409 |
| 24 | 120 | 96 | 1,193 | 0,238 |
| 25 | 150 | 125 | 1,146 | 0,191 |
| 27 | 270 | 243 | 1,061 | 0,106 |
| 30 | infini | infini |
Exemple : D1/B = 10, soit : B/D1 = 1/10
D’où : 1/10 – B/D2 = 1/30, soit : B/D2 = 1/10 – 1/30 = (3-1)/30 = 2/30 = 1/15
Et par conséquent : D2/B = 15 et H/B = D2/B – D1/B = 15 – 10 = 5
L’écart dA = A1 – A2 reste voisin de 0,955 degré, valeur très légèrement inférieure à la valeur de 1 degré qui serait obtenue si on remplaçait le coefficient 1/30 par sa valeur théorique.
Supposons encore que la valeur de l’angle A1 est au maximum de 0,1 radian
On a toujours B/2 = D1*tan(A1) = 0,1*D1
soit : B = 0,2*D1
ou : D1 = 5*B
Considérons toujours le cas où : dA = 1 degré, soit : dA = 0,0174533 radian
On a alors : A2 = A1 - dA = 0,1 - 0,0174533 = 0,0825 radian
En première approximation : tan(A2) = 0,0825
D'où : B/2 = D2*tan(A2) = 0,0825*D2
Soit : B = 0,165*D2
ou : D2 = 6,057*B
et : H = D2 - D1 = (6,057 - 5,0)*B = 1,057*B
On retrouve des valeurs très voisines des valeurs D2 = 6*B et H = B trouvées précédemment.
L’approximation était excellente.
Prenons le cas de la base naturelle, égale à 6,4 cm en moyenne.
On a alors :
D1 = 5*B = 5*6,4 = 32 cm.
D2 = 6,057*B = 6,057*6,4 = 38,766 cm.
H = D2 - D1 = 6,766 cm.
En gros, ce sont les dimensions de notre avant-bras et de notre main doigts refermés !
