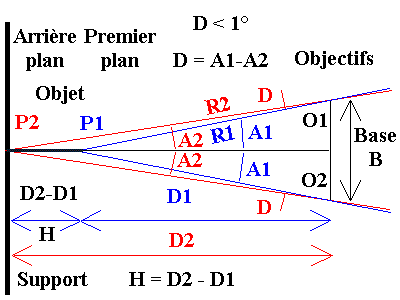
L'objet à photographier est placé entre P1 et P2.
L'appareil pivote autour de P2 situé à la distance R2.
Lorsqu'on effectue des prises de vues stéréo d'un paysage ou d'un sujet éloigné avec un appareil photo mono-objectif, on peut opérer en le déplaçant entre les deux photos en conservant les axes optiques parallèles.
Mais pour des prises de vues en macro de sujets très rapprochés, cela conduirait à un décalage trop important sur les images. Dans ces conditions, il faut associer à la translation une rotation des axes optiques de manière à les faire converger vers un point proche du sujet à photographier, un peu en avant ou un peu en arrière selon l'effet de cadrage recherché.
L'idéal est d'obtenir une rotation pure autour de ce point grâce à un support approprié.
Au lieu de chercher à calculer la valeur de la Base, écart entre les positions des objectifs lors des deux prises de vue, j'ai cherché à calculer la valeur de l'angle de rotation de l'appareil mono-objectif permettant d'obtenir des images stéréo avec un "relief" bien marqué, mais sans risque de dédoublement des images des détails les plus en relief.
J'ai étudié les cas où l'axe optique pivote autour du point P1 situé à l'avant plan à la distance D1 ou du point P2 situé à l'arrière plan à la distance D2.
Cela suppose que le sujet à photographier est de petite taille et est adossé à une paroi plane ou bien posé sur une surface plane.
Notons H la Hauteur de l'objet à photographier par rapport au plan sur lequel il est posé ou contre lequel il est adossé, égale à D2-D1.
Je me suis basé sur la limite de 2 degrés pour l'écartement angulaire des images du point P1 de l'objet le plus proche du premier plan, ce qui conduit à :
| dA = A1-A2 < 1 degré |
Où encore, en exprimant les angles en radian :
| dA = A1-A2 < PI/180 radians |
L'objet à photographier est placé entre P1 et P2.
L'appareil pivote autour de P2 situé à la distance R2.
D'après cette figure, on a les relations trigonométriques :
| sin(dA)/H = sin(Pi-A1)/R2 = sin(A2)/R1 |
On a : sin(Pi-A1) = sin(A1)
On a donc : sin(A1) = sin(dA)*R2/H et : sin(A2) = sin(dA)*R1/H
d'où : A1 = arcsin(sin(dA)*R2/H) et : A2 = arcsin(sin(dA)*R1/H)
d'où on déduit, en tenant compte de : dA = A1 - A2
| A1 = arcsin(sin(dA)*R1/H) + dA | Visée sur l'avant plan P1 |
| A2 = arcsin(sin(dA)*R2/H) - dA | Visée sur l'arrière plan P2 |
Etudions le cas limite où : dA = 1 degré, soit : Pi/180 = 0,0174 radian.
Pour des petits angles, on peut assimiler le sinus et l'angle en radian.
On remplace donc sin(dA) par Pi/180 = 0,0174.
Même pour des valeurs importantes de R1/H ou de R2/H, de l'ordre de 10 ou 20, leur produit par 0,0174 reste faible, de l'ordre de 0,1 à 0,2. Pour ces valeurs faibles, on peut assimiler l'arcsinus et l'angle en radian.
Pour obtenir l'angle en degré, il faut multiplier le résultat par 180/Pi.
Ceci permet d'écrire les deux formules approchées :
| A1 = R1/H + 1 degrés | Visée sur l'avant plan P1 | Distance R1 |
| A2 = R2/H - 1 degrés | Visée sur l'arrière plan P2 | Distance R2 |
On peut faire un calcul exact, toujours pour dA = 1 degré, en utilisant :
| A1 = arcsin(0,0174*R1/H) + dA | Visée sur l'avant plan P1 |
| A2 = arcsin(0,0174*R2/H) - dA | Visée sur l'arrière plan P2 |
Le calcul approché donne des résultats très voisins.
Par exemple, prenons un rapport R/H de 10.
On obtient : arcsin(0,0174*10) = 10,05 degrés, au lieu de 10 avec la formule approchée.
Et avec R/H = 20, on obtient 20,429 au lieu de 20.
Notons RR la distance de l'arrière plan: c'est le Rayon de rotation de l'appareil photographique autour du point de contact entre l'objet et son support.
On a : D2 = R*cos(A2)
On a trouvé : ????
Avec ces notations, on aura, au maximum :
| A = R/H degrés |
Cette formule est extrêmement simple, mais peut conduire à des valeurs de A2 élevées. Dans ce cas, l'approximation des petits angles n'est plus valable.
Il convient de limiter la rotation à des valeurs de l'ordre de 10 degrés.
On doit donc avoir :
| R < 10.*H | H > R/10 |
Pour un objet posé sur une table ou plaqué contre une paroi située à la distance R et dont l'épaisseur H est supérieure au dixième de cette distance, on fera pivoter l'appareil d'au maximum R/H degrés de part et d'autre de la visée moyenne.
Par exemple, pour un rayon de 30 centimètres, on pourra photographier un objet d'une épaisseur de 3 centimètres maximum placé sur une table en faisant pivoter l'appareil de 10 degrés maximum de part et d'autre de la verticale autour du point de contact entre l'objet et la table.
Pour un objet d'un centimètre d'épaisseur seulement, la formule conduirait à incliner l'appareil de 30, degrés, valeur trop élevée.
Le problème, alors, c'est la profondeur de champ qui empêchera d'avoir les deux bords de l'objets nets en même temps et la déformation en trapêze qui perturbera la vision stéréo.
